建筑离镜头很远时,一条始终占据数个像素的边缘光,会逐渐吃掉建筑本身。靠近镜头后,如果完全按照世界宽度投影,亮边又可能宽得像一片额外的受光面。风格化渲染需要在这两个尺度之间做选择:近处限制屏幕占比,保留克制的笔触;远处按透视缩小,允许低于一个像素并淡出。
本文讨论一种方向性的后处理边缘光:沿主光在屏幕上的方向偏移,比较前后深度,找出轮廓内侧的一条带状区域,再决定它有多亮。主公式只有一条:
是以视口高度归一化的偏移, 是视平面上的世界尺度宽度, 是正的线性视深度, 是垂直 FOV。近处由 封顶;远处由 自然收细。不再加“至少一像素”的下限。亚像素阶段再显式压低亮度,避免离散深度采样偶尔跳出一整像素的亮点。
落地语境为 UE5.4 桌面延迟后处理。公式是透视几何推导;下方 Three.js 实验是独立的解释性实现;文中 Custom 节点代码是对应实现示例,尚未在 UE 工程内编译验证。它不逐行复刻某个项目材质,也不把浏览器结果当成引擎实测。
先用 3D 模型看三个尺度
先点击“远景”,在“固定像素”和“混合”之间切换。固定模式仍向外寻找 4 像素远的深度,混合模式的偏移与亮度一起降低。再点击“近景”,比较“固定世界宽度”和“混合”:后者在近处封顶。
实验可调整视距、垂直 FOV、世界宽度、近处上限、灯光与观察角度;“线性深度”“边缘光 Mask”“偏移像素宽度”对应算法中间结果。关闭亚像素淡出,可检查“偏移已经很小,但仍偶尔采到背景”的情况。无 WebGL 时自动使用 Canvas 2D 软件光栅化:同一组三角形、透视深度缓冲与偏移规则,简化漫反射着色,宽度最多 480 渲染像素。两条路径都无法启动时,仍保留静态图和可计算数值。
这里使用程序化塔楼、圆柱和多面体,实际生成颜色、深度与法线信息,再执行全屏处理;没有用模型描边或 Fresnel 假装深度效果。WebGL 路径的法线需要额外 Pass,软件路径在三角形光栅化时保存法线权重,而 UE 延迟路径可以读取已有 GBuffer,因此不能直接类比成本。软件与 GPU 的着色和分辨率不同;数值栏始终显示当前路径的实际渲染高度。
亮边为什么出现在轮廓内侧
设当前像素为 ,向灯光的屏幕方向移动一小步 。当前点在塔楼表面时深度较近;偏移点跨到天空或远处建筑时,深度明显增加。
如果两个点仍落在同一块接近平坦的表面上,深度差较小;如果偏移跨过可见边界,深度差增大。只保留正差,意味着把光画在较近表面的内侧。交换差值顺序,会改变被选中的一侧。
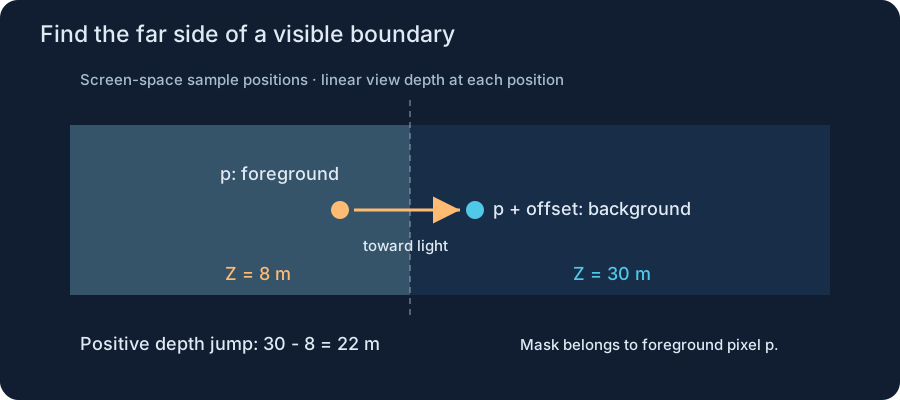
深度偏移示意,本文绘制。橙色点属于前景,青色点属于背景;比较的是两个采样位置的线性视深度。图为二维剖面,不表示真实光线传播。
偏移只负责“向哪里找边界”,阈值 负责“多大的深度差才算边界”。它们与 使用同一单位,UE 常用厘米;不能把原始硬件深度的差,直接当作厘米差。
这与常见的 Fresnel Rim 不同。后者可以在平滑曲面的掠射区域发亮,即使旁边没有深度断层;这里必须先检测到指定方向上的可见深度变化。法线调制在后面控制方向和强弱,不能替代边界检测。
方向性深度差也不等于准确的几何轮廓:斜面本身的深度坡度、同一模型的前后部件、两个相接物体,都可能产生响应。提高阈值能压低误检,也可能漏掉真正的小深度差边界。为集中观察建筑,实验额外乘以 1 - smoothstep(0.65, 0.95, abs(NormalWS.y)),过滤近水平表面,避免大地面坡度产生整条亮带。演示以世界 Y 为上轴;UE 通常以 Z 为上轴,迁移该遮罩时应使用 NormalWS.z。这是演示的作用范围遮罩,不属于前面的宽度公式,也不是普适的误检修复;生产项目可按美术目标用材质或 Stencil 定义范围。
从世界宽度推到 UV,名字里的 Pixels 不能代替单位
透视相机前方深度为 的截面,高度为:
截面上的宽度 占画面高度的比例就是 。乘上当前渲染视口的像素高度 ,得到偏移像素数:
因此,当某段代码写成 rimWidthPixels / viewHeight,而 viewHeight 的单位来自 SceneDepth,分子的实际语义应是与深度一致的世界长度,或者是已缩放到该语义的艺术参数。它并不会因为变量名里有 Pixels,就自动成为固定像素宽度。固定 像素的偏移应写成 。
这里的 也不是沿弯曲物体表面测量的恒定厚度。它是视平面尺度的近似;轮廓曲率、采样方向与边缘法向之间的夹角,都会改变最终亮带宽度。若边缘的屏幕单位法向为 ,局部直线边界上的有效厚度约为 ,而非总偏移长度。
| 量 | 语义 / 单位 | 使用条件 |
|---|---|---|
| 线性视深度,cm 或 m | 相机前向深度,不是离相机的欧氏距离 | |
| 视平面世界宽度,与 同单位 | 为艺术控制建立稳定的尺度参考 | |
| 垂直 FOV,弧度 | 不直接代入相机水平 FOV | |
| 占视口高度的比例,无量纲 | 例如 0.012 为画面高度的 1.2% | |
| 当前 Pass 的视口像素尺寸 | 不默认等于显示器尺寸或底层纹理尺寸 |
若已知水平 FOV,正方形像素下应转换为 。动态分辨率、宽高比变化后,重新检查这里的尺寸是否与深度缓冲对应。
近处封顶,远处缩小:两段规则在哪里切换
将世界尺度投影与上限取最小值:
当 ,世界投影很大,由屏幕占比上限接管;当 ,世界投影更小,宽度按 减少。这就是自适应逻辑,不需要先根据距离写一条额外的近远 Lerp。
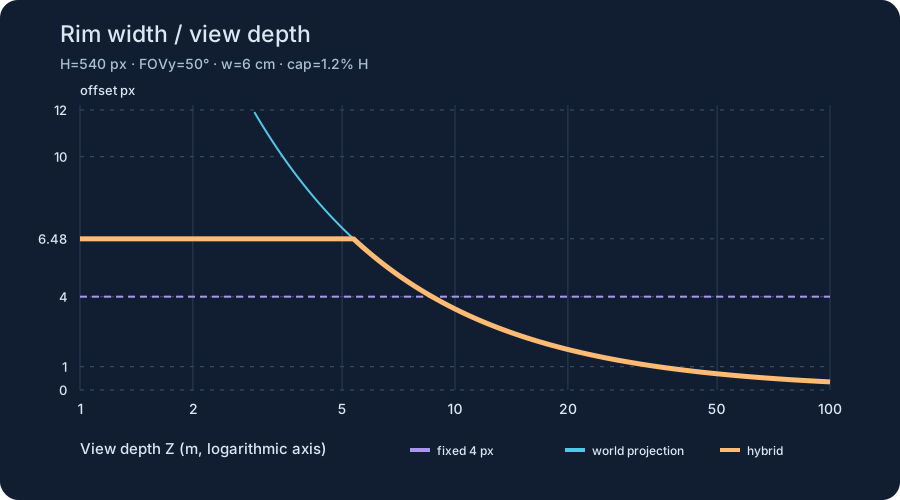
宽度函数,本文按公式绘制。水平轴为线性视深度,采用对数刻度;垂直轴为像素偏移。虚线标出 1 px,它是观察参考,不是下限。
以 、垂直 FOV 为 、 cm、 为例,切换发生在约 5.36 m:
| 线性视深度 | 固定世界宽度投影 | 混合偏移 | 混合模式的亚像素淡出权重 |
|---|---|---|---|
| 1 m | 34.74 px | 6.48 px | 1.000 |
| 5 m | 6.95 px | 6.48 px | 1.000 |
| 10 m | 3.47 px | 3.47 px | 1.000 |
| 50 m | 0.695 px | 0.695 px | 0.777 |
| 100 m | 0.347 px | 0.347 px | 0.278 |
这些是公式计算值,不是 UE 截图测量。实验中的每个像素使用自己的深度,控件下面只显示模型中心参考值。
这里限制的是画面高度占比。在 540 高下是 6.48 px,在 1080 高下是 12.96 px;同一画面占比保持不变。若项目真正要求所有分辨率都最多 6 px,应改用 MaxPixels / H 作为上限。两种艺术目标都能成立,但不能用一个参数名字混在一起。
原来的增宽补偿,不是“一像素保底”
一种已有的偏移补偿形式是逐分量计算:
RimUVOffset = baseRimUVOffset + min(baseRimUVOffset, InvViewSize);只看非负的一个分量,设基础偏移为 ,一个纹素的跨度为 :当 时,结果是 ;当 时,结果是 。因此它的意义是“小偏移翻倍,大偏移最多再加一纹素”,不是 max(x,i)。
当 ,结果仍趋向零。它没有强制保留一像素,不过会把远处达到亚像素的距离推远。若希望宽度严格对应前面的投影模型,可以先去掉补偿作为基准;确实需要增宽时,再把补偿做成可控的艺术选项,并用补偿后的最终偏移计算淡出。若补偿发生在限幅之后,实际偏移还可能略超出原上限,需要重新检查。
这条分量补偿应作用于非负宽度,随后再乘方向。直接对带符号的偏移向量做同样的 min,负分量会得到不同语义。InvViewSize 还必须与当前使用的坐标域一致,不能把底层场景纹理的一个 texel,当作视口的一个 pixel。
亚像素宽度为什么不保证自动平滑消失
公式可以连续缩小,深度缓冲却是离散的。使用 Point 采样时,一次很小的偏移可能还读到原来的深度,下一次相机轻微移动又跨入背景纹素。只要深度差足够大,阈值仍可能输出接近 1 的 Mask。TAA 有时会缓和它,也可能留下抖动、拖影或被历史抹掉。
本文用一个简单的显式淡出策略:
大于等于 1 px 时不衰减;低于 1 px 后逐渐减弱;趋近零时亮度也趋近零。这没有扩大偏移,也没有把采样半径强行钉在一像素。它只是艺术上压低残留亮点的权重,不是精确的像素覆盖积分,也不能保证所有时间闪烁消失。
不要为了得到“平滑”而随意双线性插值原始非线性深度:跨物体边界混出的值不代表真实表面。更精细的覆盖估计、多次采样和时间处理可以另做设计;当前方案优先保持单方向偏移与清楚的宽度语义。
UE Custom 节点:宽度、采样、亮度分开检查
下面将宽度计算独立出来,避免把内部场景纹理接口硬塞进同一个大 Custom。这样先用节点确认 UV 与深度,再接亮度调制。示例针对透视视口、正方形像素,输入都是材质图已经准备好的值。
节点 A:输出有方向的 ViewportUV 偏移
Custom 主输出设为 Float2,额外输出为 OffsetPixels、SubpixelFade(均为 Float1)。输入如下:
| 输入 | 含义 |
|---|---|
LinearDepth | 当前像素正线性视深度,cm |
RimWidthCm | 视平面宽度,cm |
TanHalfFovY | ,由实际投影准备 |
MaxRimUVOffset | 占视口高度的上限,非负 |
ViewSize | 当前 Pass 视口的 |
LightDirectionVS | 已归一化、从表面指向灯光的 View Space 方向 |
// Main output: float2, in ViewportUV units (UE screen Y points down).
// Additional outputs: OffsetPixels (float1), SubpixelFade (float1).
float Z = max(LinearDepth, 0.01);
float H = max(ViewSize.y, 1.0);
float W = max(ViewSize.x, 1.0);
float U = min(
    max(RimWidthCm, 0.0) / (2.0 * Z * max(TanHalfFovY, 0.0001)),
    max(MaxRimUVOffset, 0.0));

float2 D = LightDirectionVS.xy * float2(1.0, -1.0);
float D2 = dot(D, D);
float ValidDirection = D2 > 1e-8 ? 1.0 : 0.0;
D *= rsqrt(max(D2, 1e-8));

OffsetPixels = U * H * ValidDirection;
SubpixelFade = smoothstep(0.0, 1.0, OffsetPixels);
return D * U * float2(H / W, 1.0) * ValidDirection;
横向的 H / W 让水平与垂直偏移拥有相同的像素尺度;如果直接把同一个 赋给 x、y,在宽屏中水平跨度会更大。这里先在屏幕像素方向上归一化,再转换到 UV。
float2(1,-1) 的前提是输入视空间 x 向右、y 向上,而 UE ViewportUV y 向下。若上游已经完成翻转,不要重复处理。灯光方向若定义成光传播方向,也需要先取反。最简单的校验是把灯移到画面右侧,确认采样点向右偏移。
当灯光几乎朝向视线,xy 投影接近零,二维方向本来就不明确;这里关闭该方向性效果,避免 normalize(0)。实际项目可按方向长度加入柔和过渡,但不能凭空选一个方向。
材质图:使用一致的 UV 域采样两个深度
- 从
ScreenPosition的ViewportUV得到当前 ,在同一域内相加,得到 。 - 分别采样当前与偏移位置的 SceneDepth,确认得到相同单位的线性深度,再传给节点 B。
- 检查 是否落在当前有效视口内,越界时令
ValidMask=0;可以把读地址夹到安全边界,但不能让夹边结果继续被当作真实轮廓。 - 通过当前像素的 GBuffer 世界法线和世界光方向计算法线权重;仅作用于当前像素,不用背景法线混合它。
- 用
PostProcessInput0作为该位置的输入颜色,并把结果接回后处理输出。
Epic 的后处理材质文档明确区分 ViewportUV 与 SceneTextureUV:编辑器共享的底层纹理可能大于当前视口。因此,材质节点的坐标约定与手写 SceneTextureLookup 内部接口不能混用。文档入口展示的是长期存在的坐标问题;UE5.4 自定义引擎里的内部函数签名与纹理 ID 仍应查看本机生成 HLSL,不能照抄其他版本。
这里使用材质节点负责纹理读取。若迁到全 Custom 路径,必须把 ViewportUV 正确转换到对应场景纹理域,并同步转换边界;clamp(UV,0,1) 本身不足以描述底层纹理里一个偏移的子视口。
节点 B:深度断层、法线权重和亚像素权重
Custom 输出设 Float1。以下输入均为标量,BaseDepth、OffsetDepth、EdgeMin、EdgeMax 使用厘米;NormalWeight、SubpixelFade、ValidMask 是 权重。
float DeltaZ = max(OffsetDepth - BaseDepth, 0.0);
float A = max(EdgeMin, 0.0);
float B = max(EdgeMax, A + 0.001);
float Edge = smoothstep(A, B, DeltaZ);
return Edge * saturate(NormalWeight)
            * saturate(SubpixelFade)
            * saturate(ValidMask);
法线权重可先使用 smoothstep(-0.15, 0.45, dot(NormalWS, LightDirectionWS))。演示采用这一可调制方向的简化规则;它选择哪些朝向更亮,不负责判断阴影遮挡。接入项目现有的材质类型、距离或艺术遮罩时,把它们明确乘入相应阶段;没有源代码与输入约定,不把这些附加项解释成已知的物理规律。
调试时可暂时把 NormalWeight 设为 1、单独观察 Edge;确认深度边界后再恢复方向调制。最终示意合成是 PostProcessInput0 + RimColor * RimIntensity * Mask。其亮度受放置阶段、曝光与色调映射影响,需要回到实际后处理链路验证。
哪些情况要回到引擎里验收
浏览器可以检验“公式与可见行为是否一致”,无法代替 UE 的材质编译与时间稳定性测试。落地时优先检查下面这些会改变结论的条件:
- 分辨率与后处理阶段:在固定构图下更改 Screen Percentage,检查 是否对应本 Pass;显示像素与渲染像素不要混算。对比 TAA 开关、相机缓慢平移与远处细建筑。
- 斜面与遮挡交界:大斜墙可能因深度坡度误亮;两个物体之间可能产生内部轮廓。按需要增加 Primitive / Stencil 限制,或采用深度感知判据,而不是只无限提高阈值。
- 法线与透明物体:法线贴图细节可能把边缘切碎;透明材质是否写入所用深度、法线从哪里来,要检查实际渲染路径。不能默认透明玻璃拥有不透明 GBuffer 的全部信息。
- 画面边界与背向灯光:越界采样应失效;光方向投影退化应关闭或过渡。方向性 Rim 不读取灯光的真实阴影可见性,不能称为物理逆光。
- 平台范围:先保留原项目移动端与主机的旁路条件,再分别核验其纹理能力与成本;桌面演示不构成平台兼容证据。
就单方向核心而言,需要当前/偏移深度、当前法线与输入颜色;多方向、多层阈值会增加读取和组合工作。实际开销还受分辨率、缓存、Pass 调度与平台影响,不能仅凭几行 ALU 推断毫秒收益。实验只在参数或尺寸改变时重绘,并在卸载时释放渲染目标与材质,避免阅读文章时持续运行一个无变化的 3D 循环。
这套设计保留了明确的艺术取舍:近处用上限控制笔触,远处让世界尺度投影决定收细速度;亚像素淡出负责压低离散采样的残留,而深度阈值与法线权重分别决定边界和明暗。每项控制只解决自己的问题,才容易知道“太宽”“太亮”或“闪烁”应该改哪里。
资料与实现入口
- Epic:Post Process Materials:输入颜色、场景纹理与 UV 域约定;页面为 UE4.27 文档,不作为 UE5.4 内部接口签名依据。
- Three.js:DepthTexture 与 RenderTarget:浏览器演示的离屏颜色、深度与资源释放机制;仓库使用 Three.js 0.182.0。
- 本文 3D 实验:模型、参数、Mask 与深度通道;公式、曲线和 Custom 均为本文解释性实现。
封面为 AI 生成的风格化场景概念插画,不是实验截图。正文示意图按本文公式绘制。