地形网格的三个独立问题是:选择哪块网格、相邻精度怎样接起来、最终顶点沿哪份高度移动。 Wildlands 与三角洲在这些问题上做了不同取舍;只把一个 Grid 调密,无法解释它们的系统差异。
本篇先从唯一模板生成多个 Patch,再演示 CDLOD 选择、2
边缘 Morph、局部裁切、软细分和材质位移。第 03 篇已经解释数据怎么驻留;这里关注数据怎样变成可见的三角形。一、先把两款游戏放在相同问题上比较
| 问题 | Wildlands 公开机制 | 三角洲公开机制 |
|---|---|---|
| 世界分块 | Height / Splat / Vista 按四叉树组织,支持 LOD、裁剪与流送 | CDLOD 规则网格,按世界范围实例化 |
| 避免昂贵全通用 Shader | 按平地、陡坡与过渡区域划分处理 | 页面生成按材质复杂度选择路径,陡坡内容进入 VT |
| 近景加密 | Tessellation,材质高度参与 Displacement | CDLOD 继续细分到 LOD−1、LOD−2 等 |
| 减少实例浪费 | 不能从演讲推断为三角洲相同策略 | 保留父网格,裁去被更细实例替代的部分 |
| 高度来源 | 基础地形高度 + 材质级高度 | 软细分从 VT 高度取得更准确地形表面 |
| 材质微高度是否推动几何 | 原稿明确展示 | 不能仅凭 Height Blend 和软细分同时存在就确认 |
Wildlands 的四叉树存储与三角洲的 CDLOD 都能让近处更密、远处更稀,但“使用四叉树”不等于“使用同一个 CDLOD Renderer”。Wildlands 的平地/陡坡分类还涉及投影与 Shader 成本,不应和几何 LOD 选块混成一条操作。
二、独立几何实验:每一页回答一个问题
独立打开几何实验。默认暂停,支持播放、单步、拖动进度与重置。材质位移页默认给出完整位移,先看轮廓,再尝试只改法线。
| 实验页 | 先做什么 | 应看见什么 |
|---|---|---|
| 实例复用 | 播放或拖动进度 | 同一模板顶点映射到不同大小 Patch |
| CDLOD 选块 | 移动进度 | 相机移动后,小块与大块重新分布,覆盖面积不变 |
| 接缝 Morph | 进度从 0 拖到 100% | 奇数点收拢;剖面的红色高度差消失 |
| 裁切与软细分 | 比较 2×2、4×4、8×8 | 子块范围缩小;模板顶点数不变;旧区被裁掉 |
| 材质位移 | 开关“只改着色法线” | 明暗可相似,真实轮廓和剖面却不同 |
| 两套路线 | 从加密阶段推进到材质高度阶段 | 采样点增加与额外微高度是两个独立变化 |
实验图是可定位的算法示意。三维部分真正生成并投影三角形,但使用 Canvas 绘制,不是原游戏或 UE 的 GPU 渲染性能测试。教学剖面与采样规则在正文逐项对应。
三、实例化复用的究竟是什么?
模板保存 内的规则顶点 GridUV 和三角形索引。每个 Patch 实例只提供自己的世界原点、尺寸、LOD 和数据地址:
// 概念代码:世界单位为米;不包含实际 RHI / Instance Buffer 布局。
float2 xy = PatchOrigin + GridUV * PatchSize;
float2 uv = (xy - HeightWorldOrigin) * HeightUVScale;
float h = HeightTexture.SampleLevel(HeightSampler, uv, HeightMip).r;
float3 positionWS = float3(xy, h * HeightScale + HeightOffset);
一个 8×8-cell 模板具有 个顶点和 个三角形。覆盖 16m 时顶点间距是 2m,覆盖 64m 时是 8m。变化的是每个实例的世界范围,Vertex Buffer 和 Index Buffer 可以保持相同。
实例化可以减少 CPU 提交和重复资源管理,但每个实例的顶点仍会执行高度采样和变换。阴影 Pass、实例数量、Height 驻留、视锥剔除与像素着色依然有成本。
四、CDLOD 先决定画哪些节点,再决定怎样连续过渡
CDLOD 的空间选择可从四叉树理解:一个父节点对应一块世界范围,它的四个子节点覆盖相同范围的四个象限。遍历时,远处保留父节点,近处继续访问子节点。
完整算法还利用节点的高度上下界做三维范围判断。仅用 distance(cameraXY,nodeCenter) 会忽略山顶、谷底与相机高度;实验为了把选块看清,采用二维到矩形的距离,明确不把它称作完整选择器。
无论采用何种选择策略,都要维持两个基本条件:
- 覆盖完整。 所需世界区域不能漏块;同一区域不要无意重复覆盖。
- 过渡兼容。 相邻块不能突然变成完全不兼容的顶点密度与高度表示。
动画“CDLOD 选块”记录叶节点的世界矩形;这些矩形面积之和始终为 1。它先展示选块责任,下一页才展示连续性责任,避免颜色变化掩盖真正的接缝问题。
裂缝为什么产生:不只因为边上多了一个点
假设粗边在 有顶点,细边在 有顶点。粗边在 0–2 之间是连接两个高度的直线;细边的 若偏离该直线,两侧就不共面。
即使所有点都读取同一张高度图,也不能保证 。因此“采样相同 Heightmap”本身并不能消除 T-junction 的几何裂缝。
实验下方画的是同一共享边的两条折线,不是两张没有空间关系的示意曲线。红色区域就是粗细两条边之间的几何差。
五、Morph 怎样把细网格退化成粗网格?
规则网格允许把奇数点逐渐推到前一个偶数点。对整数格坐标 ,单轴教学公式是:
时保留全部细点, 时每两个点重合。相应的三角形退化,边界顶点集合与粗网格一致。二维实现可分别处理 XY;完整 CDLOD 的 Morph 因子由距离区间决定,不只是对一条边统一拖动。
一个关键次序是:先计算 Morph 后的 XY,再按一致的高度定义采样高度。 如果先取 ,再把 XY 挪到 0,细点仍带着原来的高度,就可能形成竖直尖刺。
// 只解释 2:1 对齐;实际 CDLOD 还要处理距离带和节点选择。
float2 coarseGrid = floor(GridCoord * 0.5) * 2.0;
float2 morphedGrid = lerp(GridCoord, coarseGrid, Morph);
float2 xy = PatchOrigin + morphedGrid * GridStep;
float h = SampleCompatibleHeight(xy); // 两边必须遵守同一有效性与高度约定
动画末端同时检查“XY 是否收拢”和“共享边最大高度差是否接近 0”。这比只看到 Patch 颜色切换更能验证拼接的含义。
真实系统还需保证:相邻 LOD 选择不超出过渡策略、高度 Mip 采样兼容、Border 有效、位移幅度与边界一致。Skirt 可以遮部分裂缝,但不是 CDLOD 连续过渡本身。
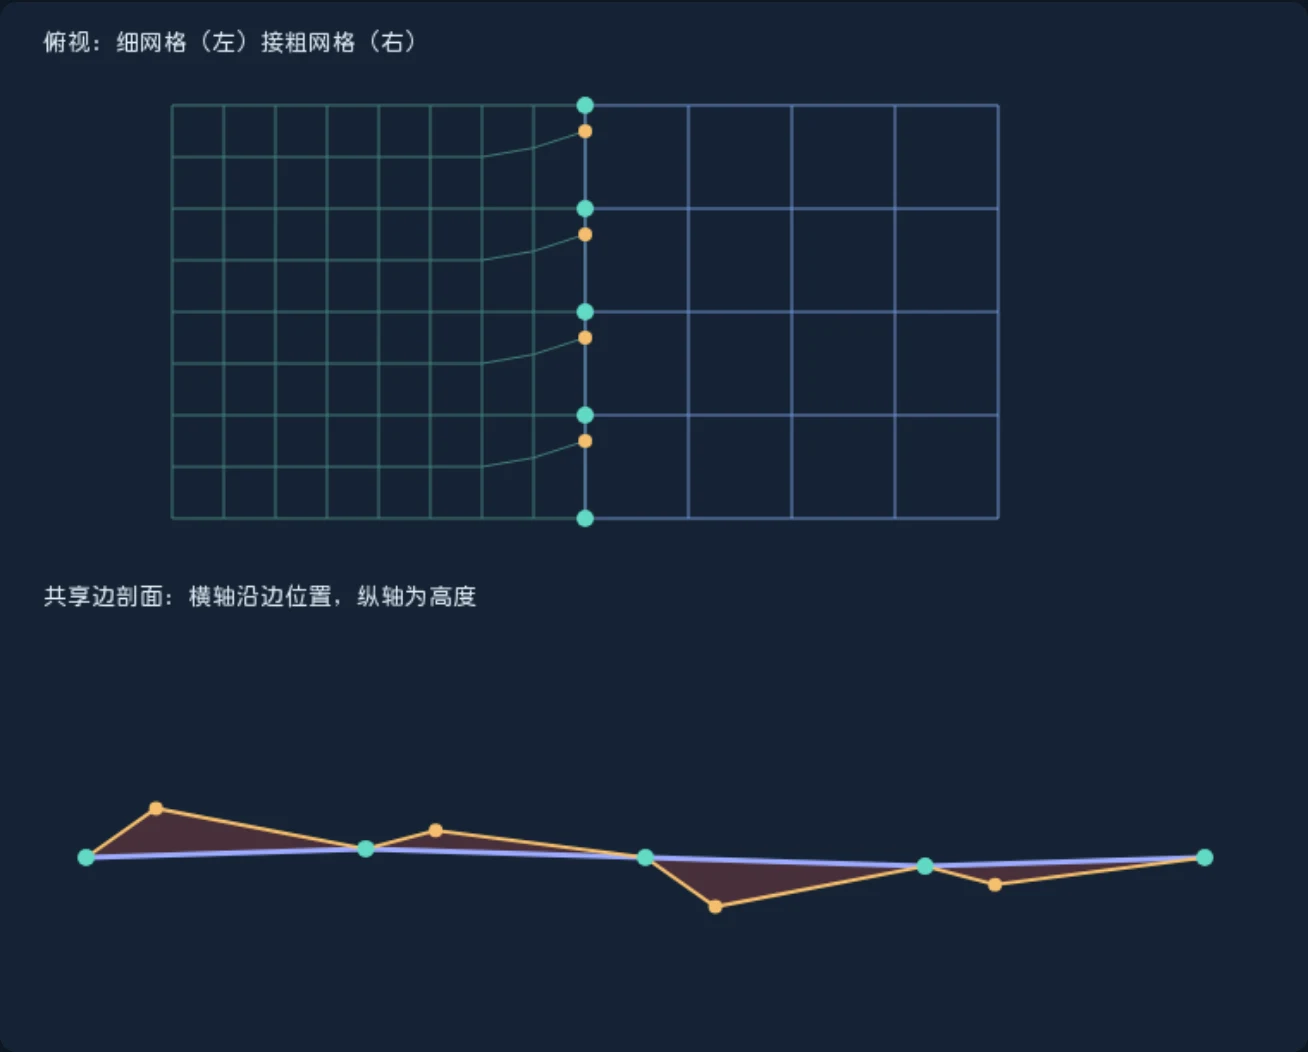
静态关键帧|本文教学模型的 Morph=0.5。上图观察点的位置,下图观察边界实际高度。
原始算法的距离范围、Morph 和节点选择细节见 Filip Strugar 的论文与实现。本文的单边动画仅提取其中最小可观察关系。
六、三角洲怎样避免为一个精细角落提交四个整块?
假设一个父 Patch 只有左上角需要更精细。常规替换可能移除整个父节点,再提交四个子节点;其中三个子节点其实没有精细需求。
三角洲公开的改进是保留父实例,让其被替代部分的顶点合并、三角形退化,再单独提交需要的细实例。这样可以保留父级的其余区域。
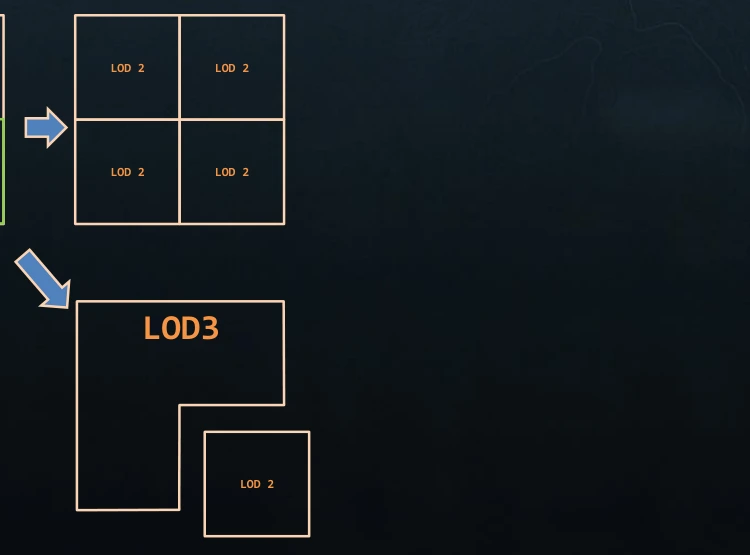
图 1|原稿第 90 页局部技术图。重点是“保留父级其余区域”,不是把同一区域重复画两次。来源:Delta Force,GDC 2025,© 原作者 / 腾讯。
动画把过程拆成四个状态:原始父块 → 橙框内旧三角形被裁掉 → 更小的模板实例补入 → 父子组合完成。灰色网格是被移除区域的提示,不代表真实渲染还保留这些三角形。
局部裁切的重点是减少无效实例或顶点处理。它不自动解决新旧边界,也不意味着任何任意形状的洞都能靠一个布尔量免费裁掉。实例有效区、退化模式和连接规则需要一起设计。
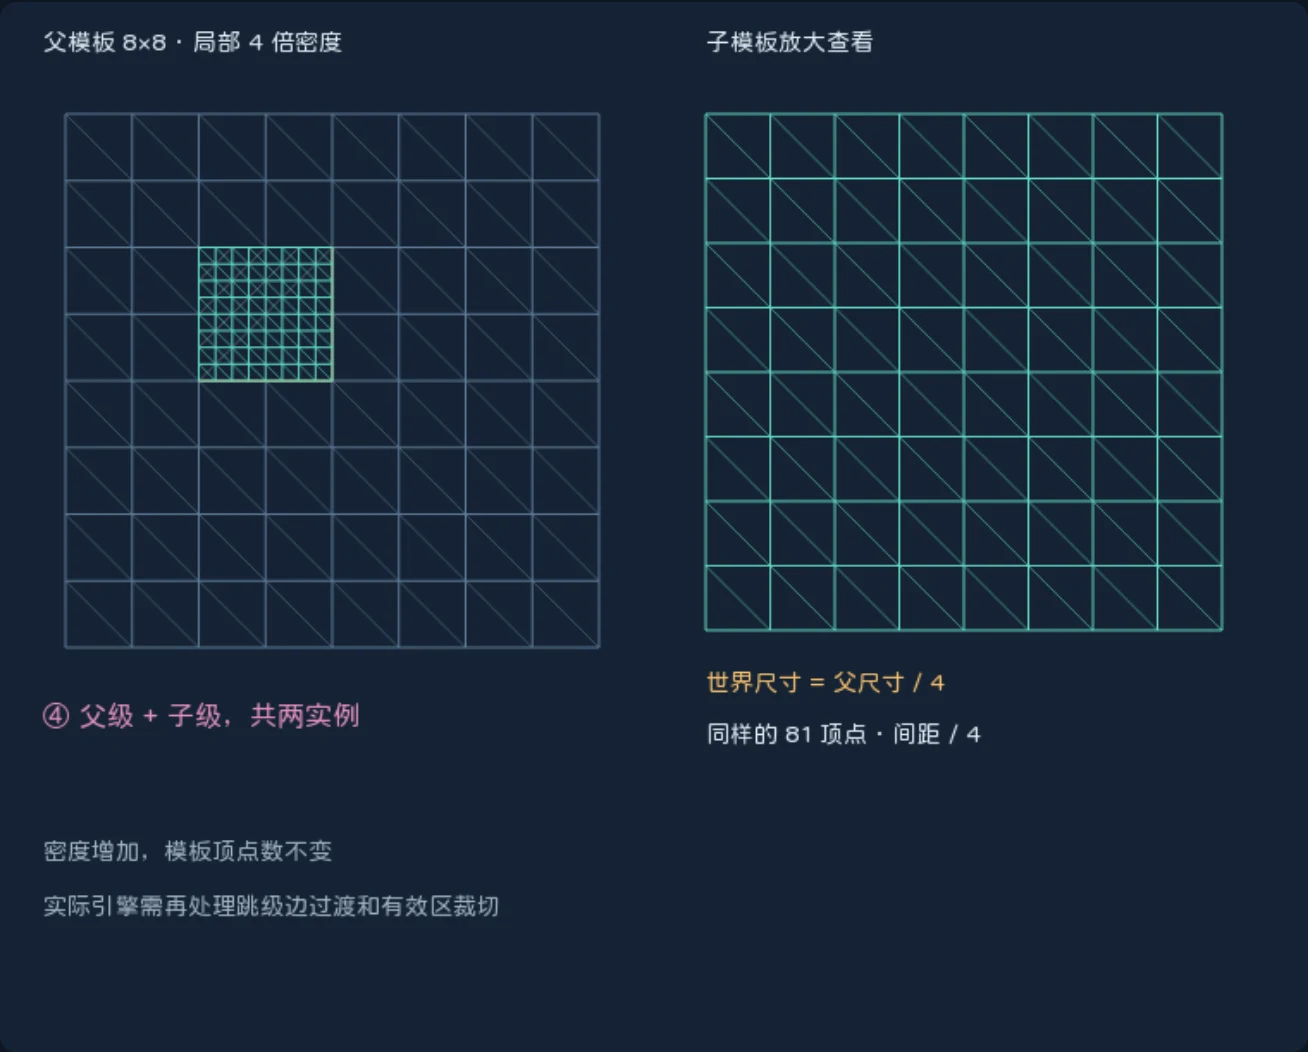
静态关键帧|本文局部裁切模型的组合阶段;右侧是子模板放大图。
七、Software Tessellation 的 4×4,不应读成“模板变成四倍大”
三角洲把 CDLOD 继续向近处细分到更密层级,并比较了每次按 2×2、4×4、8×8 细分的代价。其演讲选择 4×4 来平衡误差和实例数量。
这描述的是空间层级划分和选块策略。它不要求把唯一模板从 16×16 cells 改成 64×64 cells。模板不变、世界 Patch 边长缩小,同样可以提高单位米的采样密度。
| 教学情形 | Patch 世界边长 | 模板 cells | 顶点间距 |
|---|---|---|---|
| 父 Patch | 64m | 8×8 | 8m |
| 2 倍细分层 | 32m | 8×8 | 4m |
| 4 倍细分层 | 16m | 8×8 | 2m |
| 8 倍细分层 | 8m | 8×8 | 1m |
若把整个父区域全部替换, 子区会需要 个模板实例;只局部需要精细时,必须结合裁切和选区才能控制浪费。不能用“每个实例面数没变”推出总面数没增加。
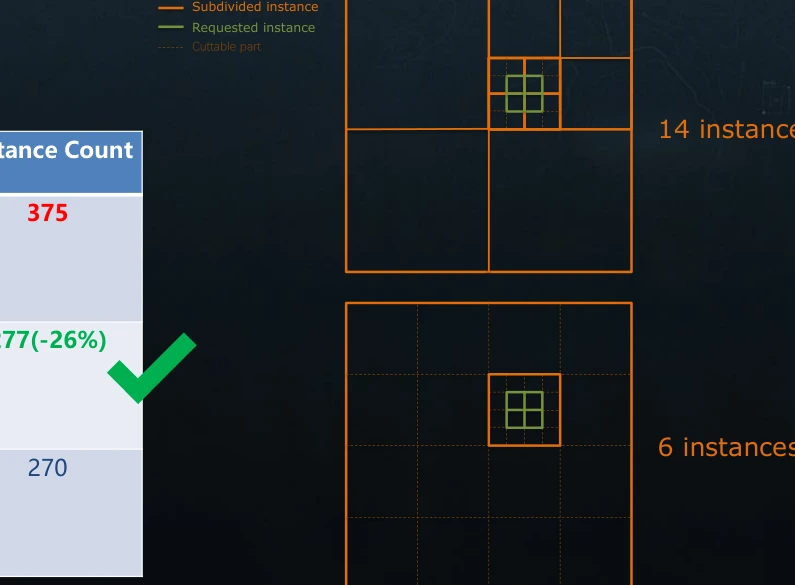
图 2|原稿第 92 页局部引用,用于对照层级细分与裁切。来源同上,© 原作者 / 腾讯。本文不照搬原图中具有场景条件的误差百分比作为普遍结论。
还要纠正一个容易误传的边界:第 93 页明确说明该软细分在 PC 出货;移动端被认为可行,但当时没有完成出货。不能写成三角洲手机版已经采用了同一细分功能。演讲的 RTX 3080 性能对比仅代表其测试,不等于 UE 或本动画的成绩。
八、网格更密,为什么还不一定有碎石轮廓?
细分解决“哪里有采样点”,Displacement 决定“采样点往哪里去”。如果细网格仍然只读取平滑基础 Height,它不会自动长出材质里的每粒石头。
Wildlands 的材质资产包含微观高度,并展示它参与可见几何细节:
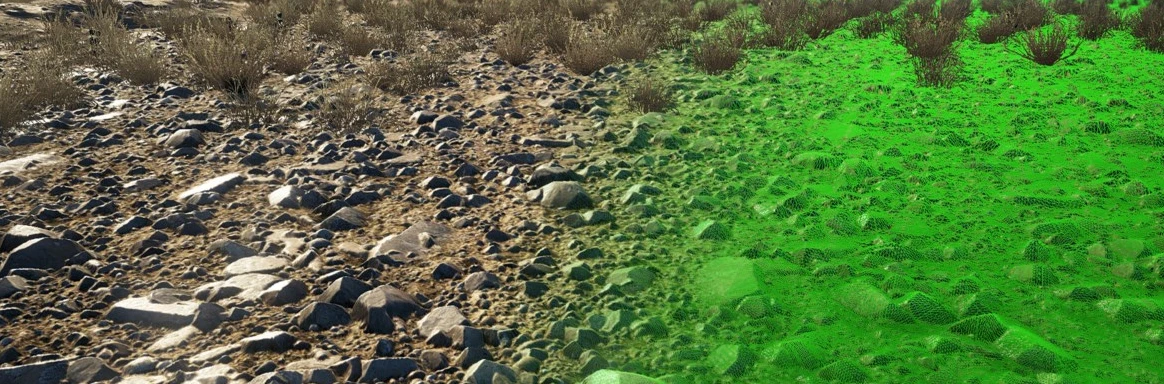
图 3|原稿第 38 页局部效果图,观察接近地面的几何起伏与轮廓。来源:Wildlands GDC 2017,© Ubisoft / 原作者。
把高度来源写开更清楚:
是基础地形,包含道路等 Terraform; 是可平铺材质高度; 是零位移基准; 控制幅度与距离衰减。位移方向 可取约定的基底法线;动画为方便读剖面,沿世界 Z 位移。
Height Blend、着色法线和 Displacement 要看不同证据
| 改变项 | 明暗 | 网格位置 | 轮廓 / 物理 |
|---|---|---|---|
| Height Blend | 改变材料覆盖与对应光照 | 不自动改变 | 不自动改变 |
| Normal Map | 改变着色法线 | 不改变 | 不改变轮廓 |
| 材质 Displacement | 随位移表面变化 | 明确改变 | 改变可见轮廓;物理不自动更新 |
在“材质位移”页,先看右侧起伏和下方剖面,再勾选“只改着色法线”。表面仍能保留细节明暗,但黄色边界回到平面;真实顶点高度范围也回到 0。这正是判断位移是否生效的可观察证据。
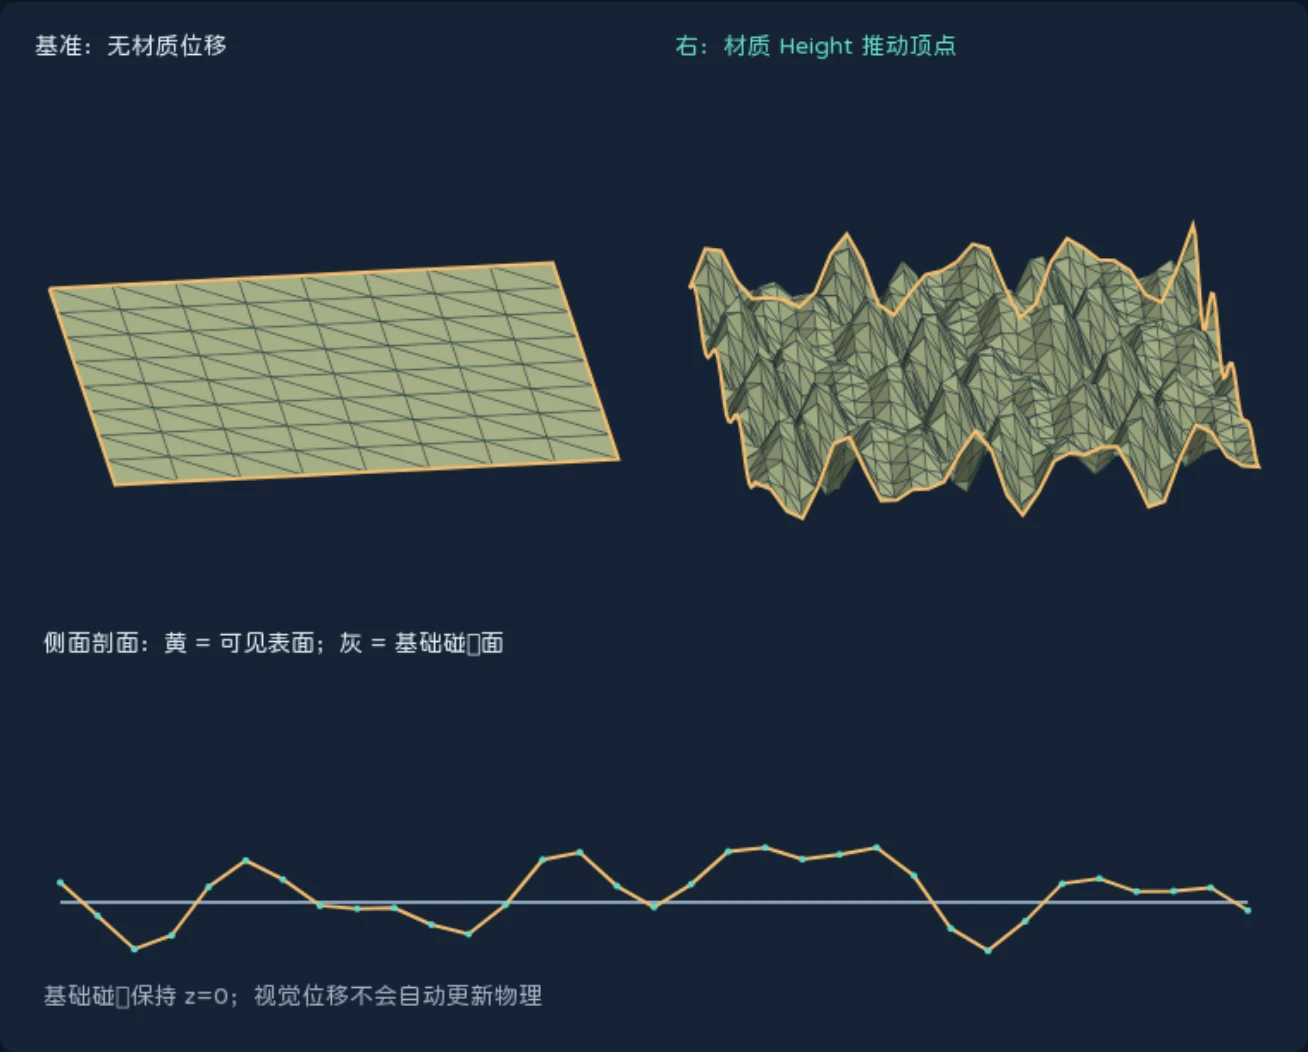
静态关键帧|本文生成的三角形与剖面,非游戏截图。灰线是未更新的基础碰撞面。
接着保持同样 Height 函数,比较 8×8 与 64×64 cells。较低密度错过细峰,较高密度捕捉更多细节;高频高度若超出网格采样能力,会产生跳动和欠采样。细分密度、Height Mip、位移频率和距离衰减应联动控制。
多材质位移不能与覆盖权重各走一套
两种材料若颜色按一组权重混合,高度却按另一组不连续选择,交界就可能出现台阶。共享边两侧还必须用一致的材质 ID、Height 采样、零位移和衰减规则。常见方案是先定义连续的混合高度,再让几何与着色读取兼容结果。
这不意味着所有 Height Blend 权重都必须照搬成几何权重;艺术表现可以不同,但不同必须是明确设计,不能由 LOD 或缓存读取差异意外产生。
九、数据来自 VT 时,几何路径还缺哪些保障?
顶点读取高度需要可用页。像素反馈未必能覆盖下一帧将出现的所有顶点,阴影相机、快速跨区和远处剔除范围也可能提出不同需求。
几何系统应明确高度的常驻粗级、预取范围、缺页回退及 Morph 兼容性。一个 Patch 回退到粗 Height,另一个仍取细 Height,即使 XY 已对齐也可能高度不同。位移 Bounds 还必须覆盖最大位移,否则剔除和阴影可能过早截断。
视觉碎石通常可以只改画面;会改变车轮通过性的沟坎,则应进入可查询的基础高度或专用碰撞几何。不能认为 WPO、Nanite Displacement 或 RVT Height 会自动更新 Landscape Collision。
十、放回 UE5.4:先选数据接口,再选 Renderer
Landscape 包含编辑层、Spline、碰撞、Foliage 和流送工作流;自研 CDLOD 降低提交成本的同时,也要重新接上这些消费者。只有确认瓶颈来自地形提交或几何路径,替换 Renderer 才有明确收益。
PC 可验证 Nanite Landscape 和实验性的 Nanite Tessellation,但仍要保留非 Nanite 数据服务其他系统。Mobile 则应单独确定网格预算、Height 驻留与材质路径,不能根据桌面实验直接宣布支持。
可以让 Landscape 与自研网格消费同一套世界坐标、Heightfield 和材质数据协议。这样替换 Renderer 时,不必重写下一篇要讲的生产工具:Wildlands 分层生产、Mask、道路与实例整合。
参考资料
- Filip Strugar:CDLOD 原始论文、示例和实现。
- Wildlands GDC 2017:第 19、35、38、47–51 页。
- Delta Force GDC 2025:第 89–93 页。
- UE5.4 Nanite 文档。